[E-DailyShin Yeong-bin 记者] 在物流现场,机器人像人一样用五根手指灵活地处理200多种快速移动的物品。RealWorld正加速开发用于此目的的下一代机器人人工智能(AI)模型。
RealWorld首席执行官柳中熙于22日在首尔COEX举行的“2026首尔类人机器人峰会”上,公布了将五指机器人手应用于工业现场的下一代精密操作技术,以及“RealDex(RLDX)-2”的研发方向。

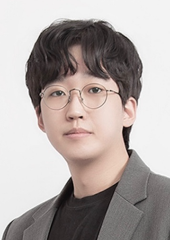
RealWorld首席执行官柳中熙于22日在首尔COEX举行的“2026首尔类人机器人峰会”上发表演讲。(照片来源:Shin Yeong-bin 记者)
柳代表指出,物流现场是典型的难点领域。
他以CJ LOGISTICS(000120) 的案例为例说明,实际现场中传送带的速度远比实验环境快,且需要处理的物品种类也超过200种。RealWorld正在开发一种配备20个以上自由度(DoF)的五指手,用于抓取和处理移动物体。
从学习数据开始,就与现有方式有所不同。与许多机器人企业依赖由人类远程操控机器人生成的遥操作数据或第一人称视角视频不同,RealWorld选择了直接将人类在实际现场工作时的动作本身作为数据进行采集的方式。
这是一种将时间信息与人体三维(3D)动作相结合,并同时包含触觉等物理信号的所谓“4D+数据管道”。除了安装在头部或身体上的第一人称摄像头外,还配合使用外部摄像头,从而精确还原人类抓取和移动物体的方式。该公司还准备了用于采集触觉信息的薄手套。

RealWorld于22日在首尔COEX举行的“2026首尔类人机器人峰会”上,展示了利用机器人手臂抓取各种物品的演示。(照片=Shin Yeong-bin 记者)
刘代表特别指出,仅靠现有的视觉语言行为(VLA)模型很难达到工业现场要求的精度水平。这是因为在工厂中,不仅需要抓取并搬运大型零部件,还要求能够抓取微小的螺丝并将其组装到精确位置。
他解释道,虽然VLA在规划整体作业和生成通用动作方面具有优势,但此类精密作业仍需采用独立的技术。为此,RealWorld正在开发一种技术,该技术能够重建物体的3D形状,定位作业位置,并据此生成手部动作。
从长远来看,这也将摆脱由单一庞大AI模型处理所有事务的结构。该方式将同时利用像人类一样规划整体行为的VLA、精密操作模型和世界动作模型等,并由上级AI根据具体情况选择合适的模型。
柳代表指出,当前大型语言模型(LLM)正朝着由智能体自主选择并使用多种模型和工具的方向演进,并预测机器人基础模型最终也将发展为多种模型协同运作的结构。他解释说,已将这一理念融入RLDX-2中。
柳代表表示:“物理AI不应止步于构建科学上更卓越的模型”,并强调:“我们致力于打造‘现场部署优先’的研究机构,专注于解决实际工作现场的问题。”
RealWorld首席执行官柳中熙于22日在首尔COEX举行的“2026首尔类人机器人峰会”上,公布了将五指机器人手应用于工业现场的下一代精密操作技术,以及“RealDex(RLDX)-2”的研发方向。
柳代表指出,物流现场是典型的难点领域。
他以CJ LOGISTICS(000120) 的案例为例说明,实际现场中传送带的速度远比实验环境快,且需要处理的物品种类也超过200种。RealWorld正在开发一种配备20个以上自由度(DoF)的五指手,用于抓取和处理移动物体。
全面学习人类的动作与触觉RealWorld正在筹备新一代机型RLDX-2。柳代表表示,现有的RLDX-1与开源模型相比表现更优,并解释称正在将学术界和产业界迅速涌现的新技术广泛融入RLDX-2中。
从学习数据开始,就与现有方式有所不同。与许多机器人企业依赖由人类远程操控机器人生成的遥操作数据或第一人称视角视频不同,RealWorld选择了直接将人类在实际现场工作时的动作本身作为数据进行采集的方式。
这是一种将时间信息与人体三维(3D)动作相结合,并同时包含触觉等物理信号的所谓“4D+数据管道”。除了安装在头部或身体上的第一人称摄像头外,还配合使用外部摄像头,从而精确还原人类抓取和移动物体的方式。该公司还准备了用于采集触觉信息的薄手套。
刘代表特别指出,仅靠现有的视觉语言行为(VLA)模型很难达到工业现场要求的精度水平。这是因为在工厂中,不仅需要抓取并搬运大型零部件,还要求能够抓取微小的螺丝并将其组装到精确位置。
他解释道,虽然VLA在规划整体作业和生成通用动作方面具有优势,但此类精密作业仍需采用独立的技术。为此,RealWorld正在开发一种技术,该技术能够重建物体的3D形状,定位作业位置,并据此生成手部动作。
不仅依赖单个VLA,而是借助“多重大脑”“4D+世界动作模型”也是RLDX-2的主要技术方向。如果说普通的世界模型是基于过去的信息来预测未来状态,那么RealWorld正在开发一种模型,它能同时接收3D空间信息和触觉等物理数据,从而直接生成机器人应采取的动作。
从长远来看,这也将摆脱由单一庞大AI模型处理所有事务的结构。该方式将同时利用像人类一样规划整体行为的VLA、精密操作模型和世界动作模型等,并由上级AI根据具体情况选择合适的模型。
柳代表指出,当前大型语言模型(LLM)正朝着由智能体自主选择并使用多种模型和工具的方向演进,并预测机器人基础模型最终也将发展为多种模型协同运作的结构。他解释说,已将这一理念融入RLDX-2中。
柳代表表示:“物理AI不应止步于构建科学上更卓越的模型”,并强调:“我们致力于打造‘现场部署优先’的研究机构,专注于解决实际工作现场的问题。”


